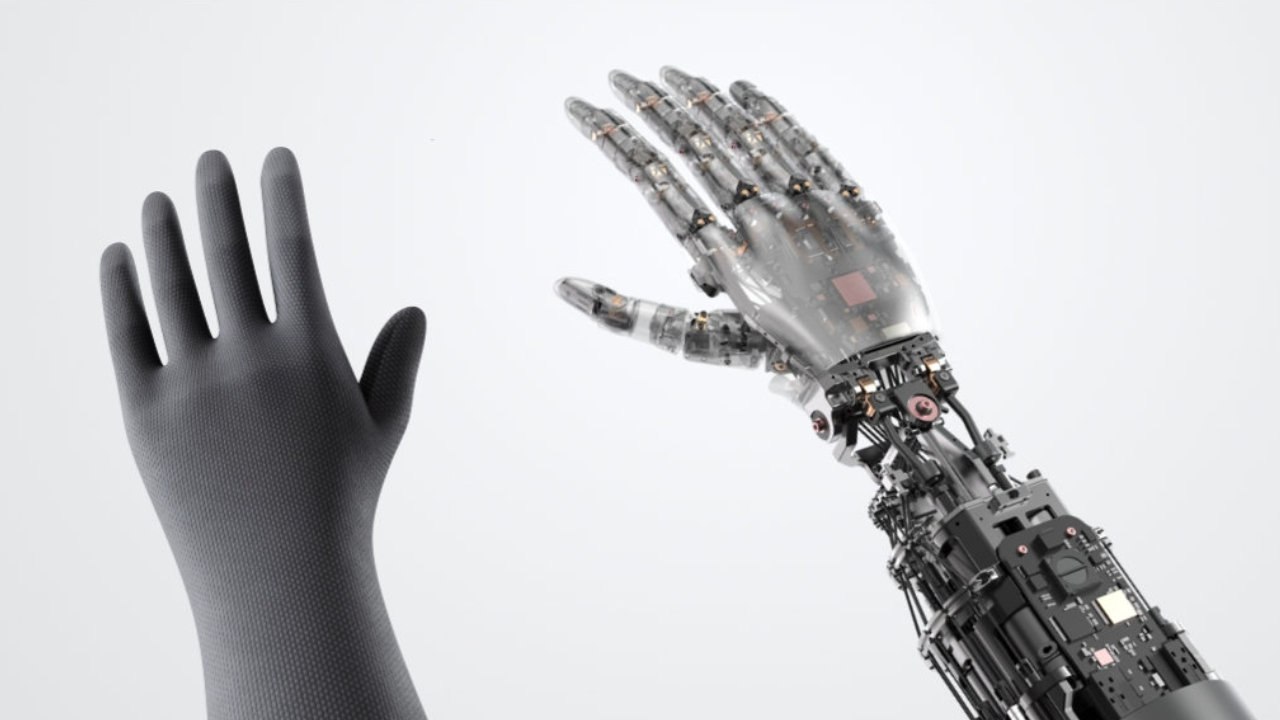
小米披露 21 自由度仿生灵巧手,面向工业场景
小米 10 月 27 日披露面向工业场景的仿生灵巧手探索成果:21 自由度、26 电机混合驱动、1500 点高密度全掌触觉,采用混合驱动加腱绳张力控制实现精准抓握力控。
这款手的设计取自小米汽车工厂 16 个典型工段,团队从中选取 1827 个 SOP 采集验证,覆盖 70.8% 以上典型工段人工作业工序;指间、指腹触觉分辨率 1 mm,掌心 2 mm,并强调可更换、易维护。
新浪财经


小米披露 21 自由度仿生灵巧手,面向工业场景
小米 10 月 27 日披露面向工业场景的仿生灵巧手探索成果:21 自由度、26 电机混合驱动、1500 点高密度全掌触觉,采用混合驱动加腱绳张力控制实现精准抓握力控。
这款手的设计取自小米汽车工厂 16 个典型工段,团队从中选取 1827 个 SOP 采集验证,覆盖 70.8% 以上典型工段人工作业工序;指间、指腹触觉分辨率 1 mm,掌心 2 mm,并强调可更换、易维护。
新浪财经
标签:
暂无标签免责声明:
本站提供的资源,都来自网络,版权争议与本站无关,所有内容及软件的文章仅限用于学习和研究目的。不得将上述内容用于商业或者非法用途,否则,一切后果请用户自负,我们不保证内容的长久可用性,通过使用本站内容随之而来的风险与本站无关,您必须在下载后的24个小时之内,从您的电脑/手机中彻底删除上述内容。如果您喜欢该程序,请支持正版软件,购买注册,得到更好的正版服务。侵删请致信E-mail: 736694216@qq.com